Task Graph
任务图
将订单、配方和物料条件拆解为工序,安排工具调用、执行顺序与双臂协同。
ArmasterEngine 以任务图组织流程,以技能库执行动作,并通过感知反馈与数据回流持续完善能力。以下展示产品规划中的技术架构。
将订单、配方和物料条件拆解为工序,安排工具调用、执行顺序与双臂协同。
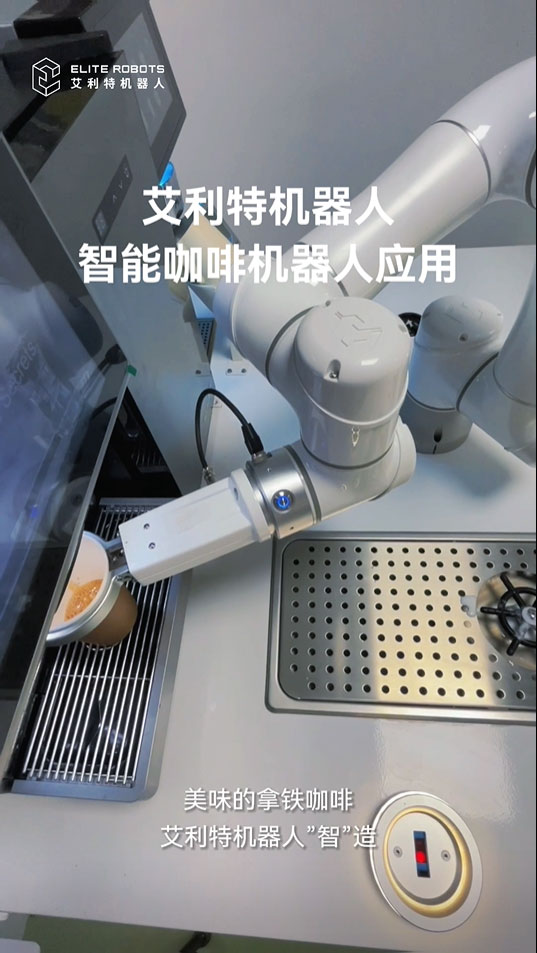
把取杯、倾倒、拉花与摇匀封装为原子技能,统一表达轨迹、速度、力控和安全边界。
融合视觉、力、温度和流量等信号,感知杯位与物料状态,为动作修正提供反馈。
把现场执行数据带回研发流程,经仿真、验证与迭代,再将更新的技能部署到设备。
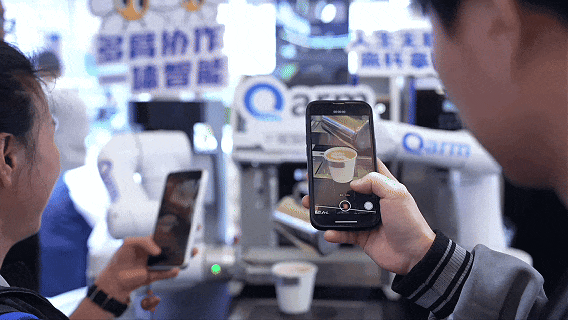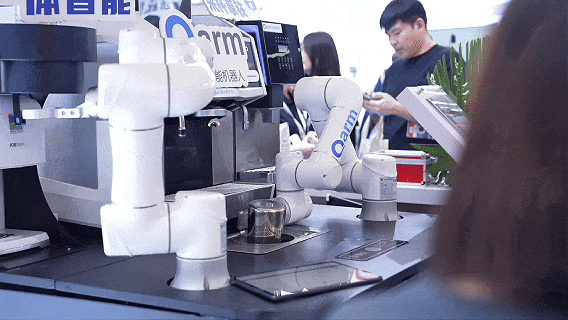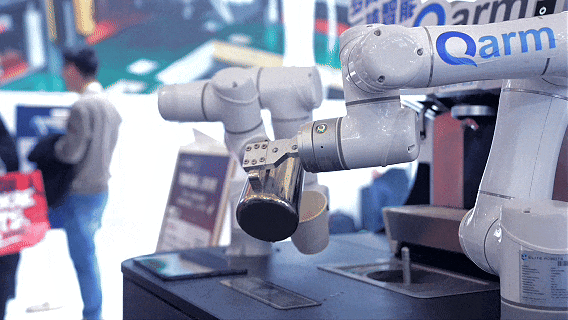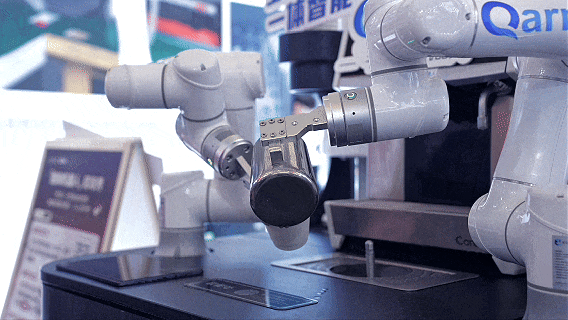
两只机械臂配合取杯、倾倒与拉花,将细致的操作串成完整出品流程。
将拉花轨迹与操作节奏记录为动作,让咖啡师的经验成为可以复现的工艺。
围绕真实设备与餐饮流程构建的具身智能引擎,从任务组织连接到动作执行。
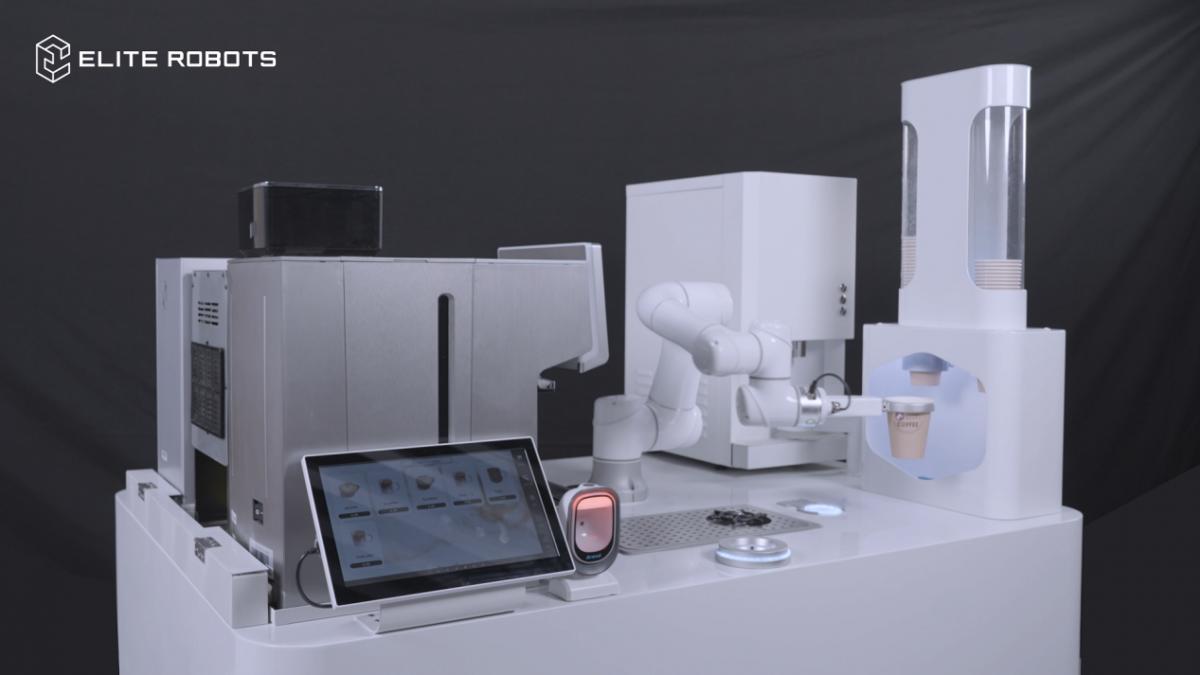
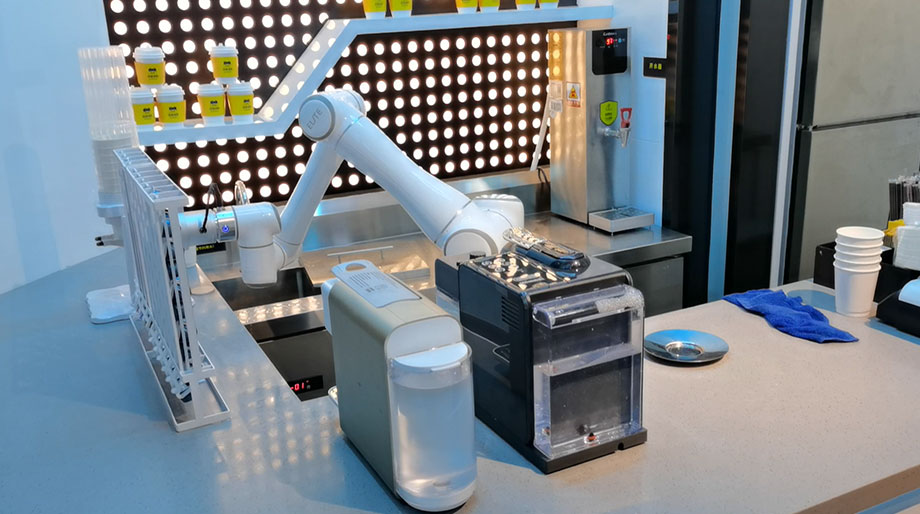
以艾利特协作机械臂为基础,连接末端工具与制饮设备,让取杯、制作、拉花衔接成一套工作流程。
双臂配合,完成咖啡制作中的精细操作。
把轨迹、节奏与姿态转化为可执行的动作。
围绕空间、菜单和设备,配置完整制饮工位。
以统一 Skill 接口组织轨迹、速度与力控参数。
结合杯位、液位和温度等信息,规划动态修正与异常处理。
探索自然语言点单,将口味偏好转化为制作任务。
围绕设备状态、物料与订单,规划监测和调度能力。
产品演进规划 · 功能随研发与验证逐步推进。
以现有双臂咖啡系统为起点,推进动作参数化、感知反馈和运营协同。
复用技能与配方模型,向茶饮、奶茶延伸,统一温控、混合与工序表达。
探索饮品与简餐的跨设备调度,让一套引擎连接更多厨房任务。
艾利特协作机器人餐饮应用